VISION & SCANNER BASED ROBOT TEACHING

로봇 티칭을 사람의 손에서
비전과 스캐너로 옮깁니다

형상을 읽어 로봇 경로를 자동 생성하는 기술 — 제로노바

— WHAT WE DO —

OUR APPROACH

가르치지 않아도 스스로 경로를 만듭니다

비전과 3D 스캐너가 실물의 형상을 읽고,
그 데이터에서 로봇 가공 경로를 자동으로 생성합니다.
변위센서가 공정 중 실시간으로 보정해
형상 편차가 있는 제품도 일정한 품질을 유지합니다.

비전 라인 트래킹 3D 스캔 경로 생성 변위센서 실시간 보정 OLP 시뮬레이션 ATC 멀티 툴 자체 개발 GUI
— APPLICATION —

적용 분야

납품 운영 중

디버링 시스템

비전 라인 트래킹과 변위센서 3축 보정으로 버(Burr)를 정밀 제거합니다. 형상 편차가 있는 피가공물도 일정한 품질을 유지합니다.

납품 운영 중

레진 디스펜싱 시스템

레진 도포 경로를 실시간 추적하고, ATC로 디스펜서와 UV 경화 모듈을 자동 전환해 단일 설비에서 연속 처리합니다.

개발 중

3D 스캔 기반 경로 생성

3D 스캐너로 실물 형상을 측정하고, 스캔 데이터에서 로봇 작업 경로를 자동 생성하는 기술을 개발·검증하고 있습니다.

— SERVICE —

AUTOMATION SERVICE

로봇·PLC·PC 기반 자동화 시스템 구축의 전 과정을 담당합니다

로봇 티칭 · OLP

FANUC·ABB·KUKA 등 메이커별 로봇 프로그래밍 및 OLP 시뮬레이션으로 현장 레이아웃 검증, 간섭 확인, 사이클타임 분석을 수행합니다.

PLC · HMI · NC 제어

제어 시스템 설계부터 HMI 화면 제작, NC 프로그램 개발까지 통합 제어 시스템을 구축합니다.

3D 설계

SolidWorks 기반 기구부·제어부 3D 모델링으로 레이아웃 설계 및 설비 제작 효율성을 극대화합니다.

AGV · 물류자동화

AGV 개발 및 물류 자동화 시스템 구축으로 생산 라인의 무인화·효율화를 실현합니다.

설치 · 시운전

설치팀·제어팀·로봇팀 협업 체계로 현장 설치부터 시운전까지 책임감 있게 완수합니다.

유지보수 · 사후지원

납품 후 지속적인 유지보수와 기술 지원으로 안정적인 생산 환경을 보장합니다.

— PROCESS —

OUR PROCESS

01

공정 분석

현장 공정을 분석해 문제점을 도출하고 자동화 목표를 설정합니다.

02

설계 · 시뮬레이션

3D 설계와 OLP 시뮬레이션으로 레이아웃 검증 및 간섭 여부를 사전 확인합니다.

03

제작 · 프로그래밍

설비 제작과 로봇·PLC 프로그램을 동시 진행합니다.

04

현장 설치 · 시운전

설치팀·제어팀·로봇팀 협업으로 현장 시운전 및 최적화를 진행합니다.

05

양산 · 사후 지원

양산 운영 교육 및 지속적인 유지보수 지원을 제공합니다.

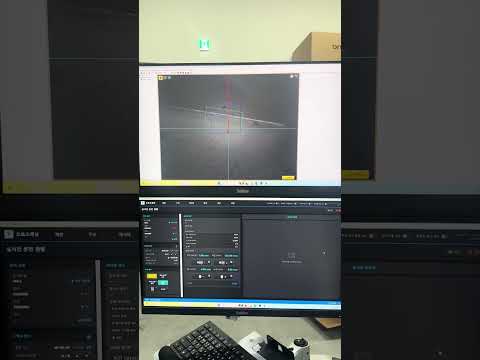
ZERONOVA 실시간 라인 트래킹 - 비전 카메라 추적 화면
TECH — 01

실시간 라인 트래킹

비전 시스템으로 가공 라인을 공정 중 연속 인식·추적합니다. 기존 이미지 비교 방식과 달리 실시간으로 경로를 보정해 위치 오차를 최소화합니다.

— 작동 방식 —

  1. 비전 카메라가 로봇과 함께 이동하며 가공 라인을 연속 촬영합니다.
  2. 영상에서 라인 위치를 실시간으로 검출합니다.
  3. 검출된 위치 편차를 로봇 경로에 즉시 반영합니다.
  4. 공정 종료 시까지 추적·보정을 연속 반복합니다.

— 특장점 —

  • 촬영 → 비교 → 보정 방식의 기존 비전과 달리 공정 중 발생하는 오차에 즉시 대응합니다.
  • 제품마다 미세하게 다른 라인 위치도 자동으로 추종합니다.
  • 티칭 수정 없이 형상 편차가 있는 다양한 제품에 대응합니다.
ZERONOVA 변위센서 3축 실시간 보정 - 레이저 변위 측정
TECH — 02

변위센서 3축 실시간 보정

3개의 변위센서로 거리와 얼라인을 동시에 실시간 보정합니다. 1축은 툴과 피가공물 간 거리를 제어하고, 100mm 간격의 양측 2축은 원통 측면 가공 시 툴이 항상 원통 센터를 바라보도록 자동 정렬합니다.

— 작동 방식 —

  1. 중앙 변위센서가 툴과 피가공물 간 거리를 상시 측정합니다.
  2. 100mm 간격의 좌우 변위센서 2개가 원통 측면을 동시에 측정합니다.
  3. 좌우 측정값의 편차로 원통 센터 방향을 계산합니다.
  4. 거리와 자세를 로봇이 실시간으로 보정합니다.

— 특장점 —

  • 피가공물 표면의 높이 편차에도 일정한 가공 깊이를 유지합니다.
  • 툴이 항상 원통 센터를 바라보는 자세를 유지합니다.
  • 형상 편차가 있는 주물·단조 제품에도 균일한 품질을 구현합니다.
ZERONOVA OLP Program - 로봇 라인 시뮬레이션
TECH — 03

OLP Program

가상 환경에서 실제 설비와 동일한 로봇 시뮬레이션을 구현합니다. 로봇 동작 · 레이아웃 · 간섭 여부 · 사이클타임을 제작 전 시뮬레이션으로 완벽 검증하여 최적의 설비 구성을 도출합니다.

— 작동 방식 —

  1. 설비 3D 모델 기반의 가상 환경을 구축합니다.
  2. 로봇 동작 프로그램을 가상 환경에서 작성·검증합니다.
  3. 간섭 여부 · 도달성 · 사이클타임을 분석합니다.
  4. 검증 완료된 프로그램을 실제 로봇에 적용합니다.

— 특장점 —

  • 제작 전 문제점을 발견해 시행착오를 최소화합니다.
  • 현장 설치 · 시운전 기간을 단축합니다.
  • 레이아웃 최적화로 설비 면적과 비용을 절감합니다.
ZERONOVA ATC 기반 멀티 툴 운용 - FANUC 로봇 툴 체인지
TECH — 04

ATC 기반 멀티 툴 운용

자동 툴 체인저(ATC)로 디버링 툴 · 레진 디스펜서 · UV 경화 모듈을 자동 전환합니다. 단일 설비로 복수 공정을 연속 처리합니다.

— 작동 방식 —

  1. 툴 스테이션에 디버링 툴 · 레진 디스펜서 · UV 경화 모듈이 대기합니다.
  2. 공정 순서에 따라 로봇이 자동으로 툴을 도킹 · 분리합니다.
  3. 공압 · 전기 신호가 커플러를 통해 자동 연결됩니다.

— 특장점 —

  • 설비 1대로 복수 공정을 연속 처리합니다.
  • 툴 교체에 따른 비가동 시간을 최소화합니다.
  • 공정 추가 시 툴만 확장하면 되는 유연한 구조입니다.
ZERONOVA PC 기반 GUI - 멀티 테이블 통합제어 화면
TECH — 05

PC 기반 GUI 개발

PC를 활용한 전용 GUI(운영 소프트웨어)를 자체 개발합니다. 레시피 관리 · 공정 파라미터 설정 · 실시간 모니터링까지 직관적인 화면으로 누구나 쉽게 설비를 운용할 수 있습니다.

— 주요 기능 —

  1. 레시피 관리 — 제품별 공정 파라미터를 저장하고 호출합니다.
  2. 실시간 모니터링 — 설비 상태와 공정 데이터를 시각화합니다.
  3. 생산 이력 관리 — 운전 시간 · 생산 수량을 자동 기록합니다.

— 특장점 —

  • 직관적인 화면 구성으로 누구나 쉽게 설비를 운용할 수 있습니다.
  • 자체 개발 소프트웨어로 고객 요구에 맞춘 커스터마이징이 자유롭습니다.
  • 3D 설비 뷰로 현재 동작 상태를 한눈에 파악합니다.
ZERONOVA 3D 스캐너 기반 로봇 경로 생성
TECH — 06

3D 스캐너 기반 로봇 경로 생성

3D 스캐너로 피가공물의 형상을 스캔하고, 스캔 데이터를 기반으로 로봇 가공 경로를 자동 생성합니다. 도면이 없는 제품이나 형상 편차가 있는 피가공물도 정밀한 경로 티칭이 가능합니다.

— 작동 방식 —

  1. 3D 스캐너로 피가공물의 형상을 스캔합니다.
  2. 스캔 데이터에서 가공 라인을 추출합니다.
  3. 추출된 라인 기반으로 로봇 경로를 자동 생성합니다.
  4. 생성된 경로를 로봇에 적용해 즉시 가공합니다.

— 특장점 —

  • 도면이 없는 제품도 경로 생성이 가능합니다.
  • 수작업 티칭 대비 작업 시간을 대폭 단축합니다.
  • 형상 편차가 있는 제품도 실물 기준으로 정밀 대응합니다.
ZERONOVA DEBURRING SYSTEM

디버링 시스템

디버링 시스템 설비 외관

※ 실제 설비 사진은 고객사 보안 정책에 따라 공개하지 않습니다. 도입 문의 시 상세 자료를 제공해 드립니다.

실시간 라인 트래킹과 변위센서 3축 보정 기술로 버(Burr)를 정밀 제거하는 자동화 설비입니다. 기존 방식으로는 대응이 어려운 형상 편차가 있는 피가공물도 공정 중 연속 보정을 통해 일정한 가공 품질을 유지합니다. 에어블로우 모듈이 가공 이물질을 실시간으로 제거해 청결한 가공 환경을 유지합니다.

— PROCESS FLOW —
STEP 1
피가공물 로딩

가공 대상을 설비에 투입·고정

STEP 2
비전 라인 인식

비전 카메라가 가공 라인 검출

STEP 3
실시간 트래킹 가공

라인 추적 + 3축 보정 디버링

STEP 4
에어블로우

가공 이물질 실시간 제거

STEP 5
완료 · 배출

가공 완료 후 배출

— KEY FEATURES —
실시간 비전 라인 트래킹

공정 중 연속 인식·추적으로 위치 오차를 최소화합니다.

변위센서 3축 자동 보정

거리 제어 + 원통 센터 얼라인을 동시에 실시간 수행합니다.

형상 편차 대응

주물·단조 등 편차가 있는 피가공물도 균일 품질을 유지합니다.

에어블로우 이물질 제거

가공과 동시에 이물질을 제거해 품질 저하를 방지합니다.

— APPLIED TECHNOLOGY —
실시간 라인 트래킹 변위센서 3축 보정 PC 기반 GUI 3D 스캔 경로 생성
ZERONOVA RESIN DISPENSING SYSTEM

레진 디스펜싱 시스템

레진 디스펜싱 시스템 - 비전 라인 트래킹 화면

※ 실제 설비 사진은 고객사 보안 정책에 따라 공개하지 않습니다. 도입 문의 시 상세 자료를 제공해 드립니다.

실시간 라인 트래킹으로 도포 경로를 정밀 추적하며 레진을 도포하고, ATC(자동 툴 체인저)로 레진 디스펜서와 UV 경화 모듈을 자동 전환하는 도포 자동화 설비입니다. 도포부터 경화까지 단일 설비에서 연속 처리되어 별도 공정 이동 없이 도포와 경화가 완료됩니다.

— PROCESS FLOW —
STEP 1
피가공물 로딩

가공 대상을 설비에 투입·고정

STEP 2
비전 라인 인식

비전 카메라가 도포 라인 검출

STEP 3
레진 디스펜싱

실시간 트래킹 정밀 도포

STEP 4
ATC 툴 전환

UV 경화 모듈로 자동 교체

STEP 5
UV 경화 · 완료

도포면 경화 후 배출

— KEY FEATURES —
실시간 비전 라인 트래킹

도포 경로를 공정 중 연속 추적해 정밀 도포를 구현합니다.

레진 디스펜서 정밀 도포

변위센서 거리 보정으로 일정한 도포량을 유지합니다.

도포 · 경화 일체형

ATC로 디스펜서와 UV 모듈을 자동 전환해 연속 처리합니다.

공정 이동 불필요

단일 설비에서 도포·경화 전 공정이 완료됩니다.

— APPLIED TECHNOLOGY —
실시간 라인 트래킹 변위센서 거리 보정 ATC 멀티 툴 PC 기반 GUI
R & D — IN DEVELOPMENT
DEVELOPMENT

3D 스캔 기반 로봇 경로 생성

3D 스캐너로 실물의 형상을 측정하고, 스캔 데이터에서 로봇 작업 경로를 자동으로 생성하는 기술을 개발·검증하고 있습니다. 도면이 없거나 개체마다 형상이 다른 대상에도 적용할 수 있어, 수작업 티칭에 의존하던 공정을 자동화하는 기반이 됩니다.

3D 스캐너 형상 측정
STEP 01
형상 측정

3D 스캐너로 대상물의 표면 형상을 정밀 측정하고 점군 데이터를 생성합니다.

자체 개발 경로 생성 소프트웨어
STEP 02
경로 생성 · 전송

자체 개발 소프트웨어에서 스캔 데이터를 분석해 경로를 생성하고 로봇으로 전송합니다.

※ 본 기술은 현재 개발 및 검증 단계로, 상용 설비로 공급되는 제품이 아닙니다.

비전 형상 라인 트래킹

비전 형상 라인 트래킹

ZERONOVA
비전 트래킹 화면

비전 트래킹 화면

ZERONOVA
변위센서 3축 실시간 원통 센터 얼라인

변위센서 3축 실시간 원통 센터 얼라인

DISPLACEMENT SENSOR · AUTO ALIGN
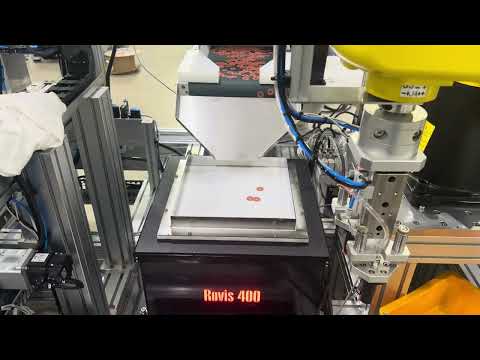
Fanuc 비전 트래킹 Pick & Place

비전 트래킹 픽 & 플레이스

FANUC ROBOT · VISION TRACKING
OLP 시뮬레이션 - Fanuc Roboguide Simulation

OLP 시뮬레이션 — Fanuc Roboguide Simulation

ZERONOVA
RoboDK Simulation

RoboDK Simulation

ZERONOVA
워터젯 절단 시뮬레이션

워터젯 절단 시뮬레이션

ZERONOVA
ATC 지그 자동 교체

ATC 지그 자동 교체

AUTO TOOL CHANGER
PC 기반 GUI 운용 화면

PC 기반 GUI 운용 화면

ZERONOVA
ZERONOVA 3D Surface Viewer - 로봇 경로 생성 GUI

3D Surface Viewer — 로봇 경로 생성 GUI

ZERONOVA SOFTWARE
3D 스캐너 정밀 형상 측정

3D 스캐너 정밀 형상 측정

3D SCAN INSPECTION
3D 스캐너 지그 정도 확인 및 OLP 로봇 경로 검증

지그 정도 확인 · OLP 로봇 경로 검증

3D SCAN · OLP
Fanuc Robot Robodrill Align Automation

샤프트 자동 얼라인 · 가공기 투입 자동화

FANUC ROBOT · ROBODRILL
Yaskawa Robot 본딩 자동화

본딩 도포 자동화 시스템

YASKAWA ROBOT
핫멜트 도포 AGV Fanuc Robot 자동화

핫멜트 도포 · AGV 연동 자동화

FANUC ROBOT · AGV
Fanuc Robot Leak Test Automation

리크 테스트 자동화 시스템

FANUC ROBOT · LEAK TEST
Fanuc Robot X-ray 검사 및 레이저 마킹 자동화

X-ray 검사 · 레이저 마킹 자동화

FANUC ROBOT · X-RAY · LASER MARKING
Fanuc Robot iRVision 비전 픽앤드롭 자동화

iRVision 비전 인식 픽 & 드롭

FANUC ROBOT · iRVision
원단 양면 발포 도포 및 프레스 투입 자동화

양면 발포 도포 · 프레스 투입 자동화

FOAM DISPENSING · PRESS LOADING
Fanuc Robot 파레타이징 자동화

파레타이징 자동화 시스템

FANUC ROBOT · PALLETIZING
Yaskawa Robot 비전 검사 자동화 - 바코드 및 커넥터 조립 검사

비전 검사 자동화 — 바코드 · 커넥터 조립 검사

YASKAWA ROBOT · VISION INSPECTION
AGV 로봇 자동화 - AGV 이송 및 핫멜트 도포

AGV 이송 · 로봇 핫멜트 도포 자동화

AGV · HOT-MELT DISPENSING

로봇 티칭을 사람의 손에서
비전과 스캐너로 옮깁니다

지금까지 로봇은 사람이 티칭펜던트로 한 점씩 찍어 가르쳐야 했습니다.
제로노바는 비전과 3D 스캐너로 형상을 읽고, 로봇 경로를 자동으로 생성합니다.
제품이 달라져도, 형상에 편차가 있어도 다시 가르칠 필요가 없습니다.

— 기존 방식 —

사람이 직접 가르치는 티칭

  • 작업자가 티칭펜던트로 경로를 한 점씩 입력
  • 제품이 바뀌면 처음부터 다시 티칭
  • 형상 편차가 있으면 품질이 흔들림
  • 숙련자에게 의존하는 구조
→
— ZERONOVA —

형상을 읽어 경로를 생성하는 티칭

  • 비전·3D 스캐너가 실물 형상을 인식
  • 스캔 데이터에서 가공 경로를 자동 생성
  • 변위센서가 공정 중 실시간 보정
  • 도면이 없는 제품도 대응 가능
— OUR STATUS —

회사 현황

0년차
설립 2년차 스타트업
2025년 7월 설립
매출 전년 대비 지속 성장
0대
자체 개발 설비 납품
디버링 시스템 3대
레진 디스펜싱 시스템 1대
0년+
자동화 전문 경력
로봇 티칭 · 비전 · PLC 제어
3D 설계 · AGV 전 분야
— WHERE WE GO —

기술의 확장

형상을 읽어 경로를 만드는 기술은 특정 공정에 한정되지 않습니다.
검증된 방식을 새로운 공정으로 넓혀가고 있습니다.

STEP 01 — 검증 완료

디버링 · 레진 디스펜싱

비전 라인 트래킹과 변위센서 보정으로 후가공 공정을 자동화했습니다. 자체 개발 설비로 현장에 납품해 운영 중입니다.

STEP 02 — 개발 중

3D 스캔 기반 경로 생성

3D 스캐너로 실물 형상을 측정하고, 스캔 데이터에서 로봇 작업 경로를 자동 생성하는 기술을 개발·검증하고 있습니다. 도면이 없거나 개체마다 형상이 다른 대상에도 적용할 수 있습니다.

STEP 03 — 확장

형상 기반 전 공정

형상이 있는 공정이라면 적용할 수 있습니다. 용접·도장·연마 등 수작업 티칭에 의존하던 영역으로 기술을 확대해 나갑니다.

— HISTORY —

연혁

2017 – 2024

로봇 티칭 · PLC 제어 · 3D 설계 · AGV 등 자동화 전 분야 전문 경력 축적

2025. 07

주식회사 제로노바 설립

2025

디버링 시스템 · 레진 디스펜싱 시스템 자체 개발

2025 ~

디버링 설비 3대 · 레진 디스펜싱 설비 1대 납품

2026

3D 스캐너 기반 로봇 경로 생성 기술 개발 착수

PHONE
032-727-5210
010-9553-7885
EMAIL
zeronova2025@gmail.com
ADDRESS
인천광역시 서구 중봉대로 490
청라 더리브티아모 지식산업센터 321호
WEBSITE
www.zeronova.co.kr
HOURS
월 – 금 / 09:00 – 18:00